Une couche de coordination en langage naturel
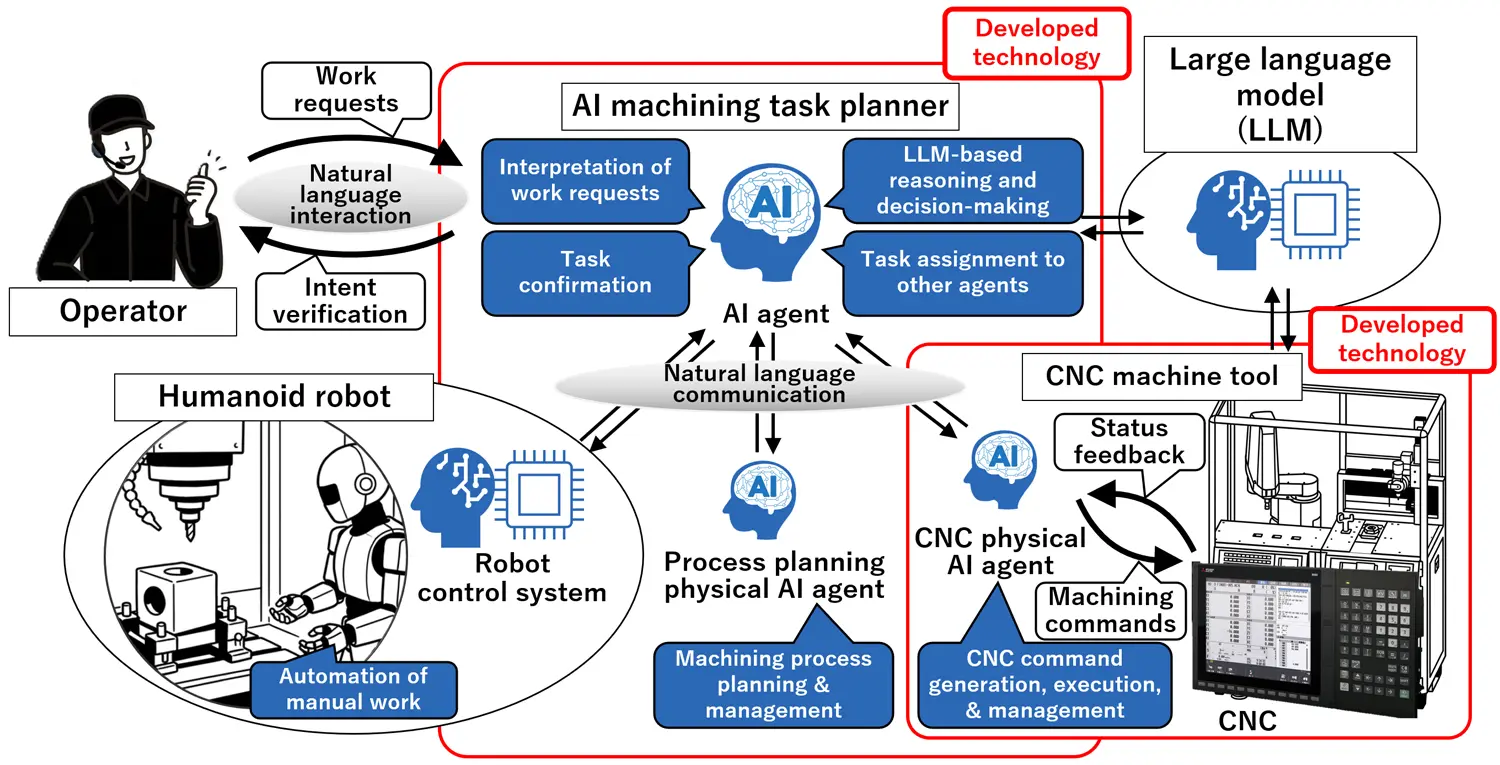
Le dispositif associe trois éléments : un planificateur de tâches, une commande numérique équipée du système d’IA Maisart et un robot humanoïde généraliste. L’opérateur donne une instruction de base ; le logiciel la transforme en étapes et répartit le travail entre la machine et le robot. Mitsubishi affirme que l’humanoïde peut préparer la machine, la nettoyer, retirer et transporter les pièces finies, les inspecter et intervenir lors de certains problèmes. La démonstration publique à Tokyo, lors de JIMTOF du 26 au 31 octobre, doit être comprise comme une validation technique, pas comme une ligne déjà vendue et exploitée sans humain.
Pourquoi la forme humaine intéresse l’industrie
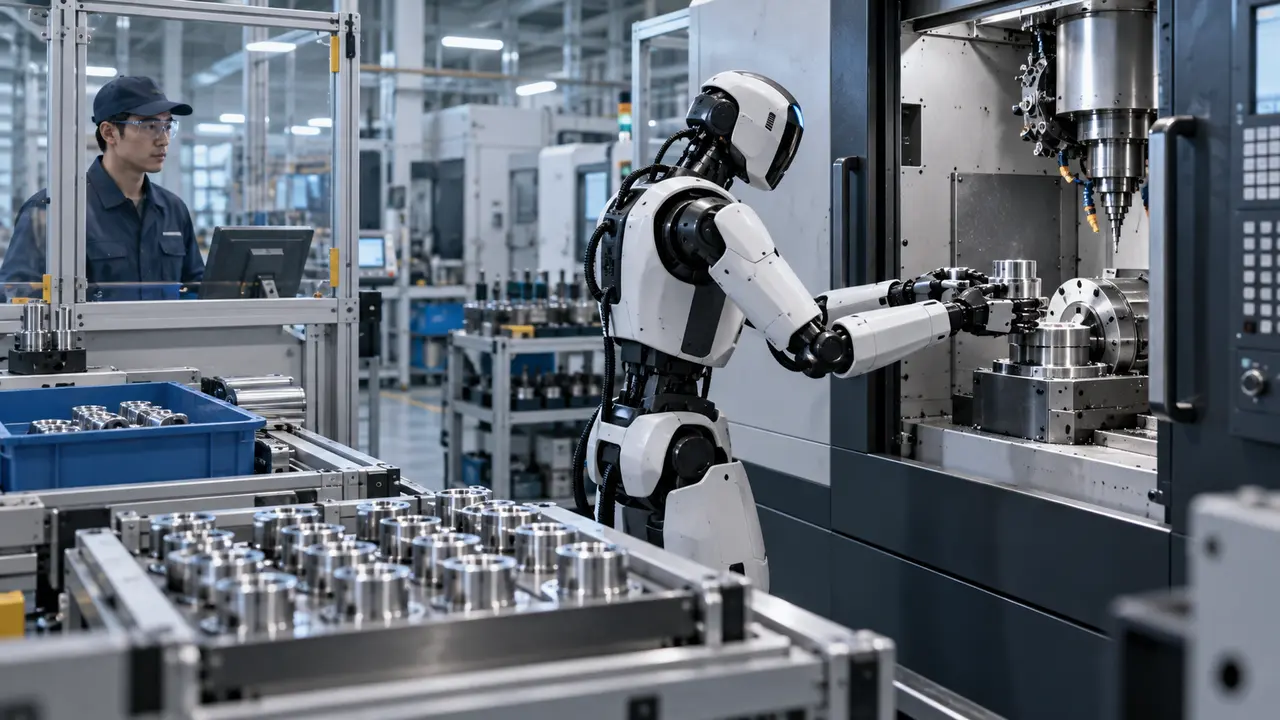
Les usines existantes sont construites autour de portes, poignées, bacs et postes à hauteur humaine. Un robot à deux bras et deux jambes pourrait théoriquement utiliser cette infrastructure sans reconstruction lourde. C’est l’argument économique central : éviter une intégration différente pour chaque machine. Mais la polyvalence a un prix. Un automate dédié reste souvent plus rapide, plus précis et plus simple à sécuriser. Pour gagner sa place, l’humanoïde devra prouver sa disponibilité, sa cadence, sa capacité à récupérer après une erreur et son coût total, maintenance comprise.
L’emploi se déplace vers la supervision
Le communiqué évoque explicitement une réduction des besoins de travail humain sur les sites d’usinage, dans un contexte japonais de pénurie. Cela peut retirer aux salariés des tâches répétitives, sales ou dangereuses. Cela peut aussi réduire certains postes d’exécution et augmenter la demande de techniciens capables de programmer, surveiller et maintenir les systèmes. La question n’est donc pas seulement « le robot sait-il saisir une pièce ? », mais « l’entreprise sait-elle répartir les responsabilités ? ». En cas de mauvais serrage, de pièce défectueuse ou d’arrêt imprévu, il faut un journal d’événements, un mode sûr, des règles d’escalade et un humain responsable.
Conclusion
Mitsubishi apporte une réponse concrète au problème d’intégration des humanoïdes : faire dialoguer robot et CNC autour d’un planificateur commun. La démonstration peut annoncer une nouvelle organisation des ateliers. Elle ne prouve pas encore qu’une usine autonome sera plus sûre ou moins chère qu’une automatisation classique.
Commentaires 0
Sois le premier à réagir à cet article.