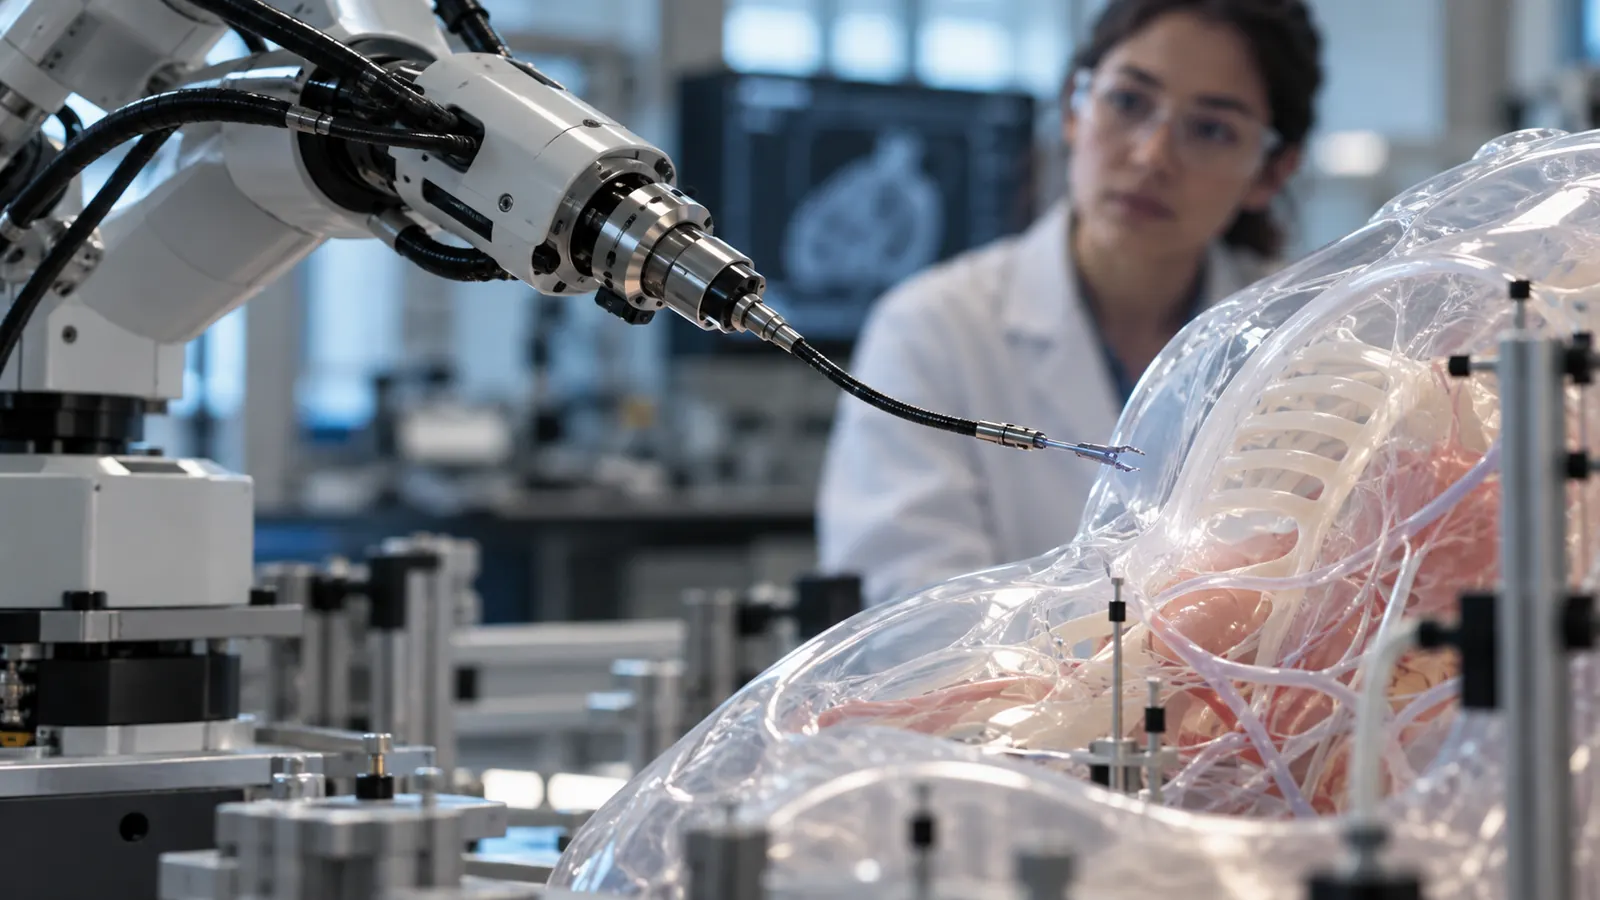
En chirurgie, réduire la taille d’un instrument ne suffit pas : il faut encore pouvoir en diriger l’extrémité. C’est le problème auquel s’attaque une équipe menée dans cette publication par Jinshi Zhao et ses coauteurs. Leur travail sur les « fiberbots » explore une voie où une structure souple accompagne l’instrument jusque dans un espace difficile d’accès.
Un mouvement concentré au bon endroit
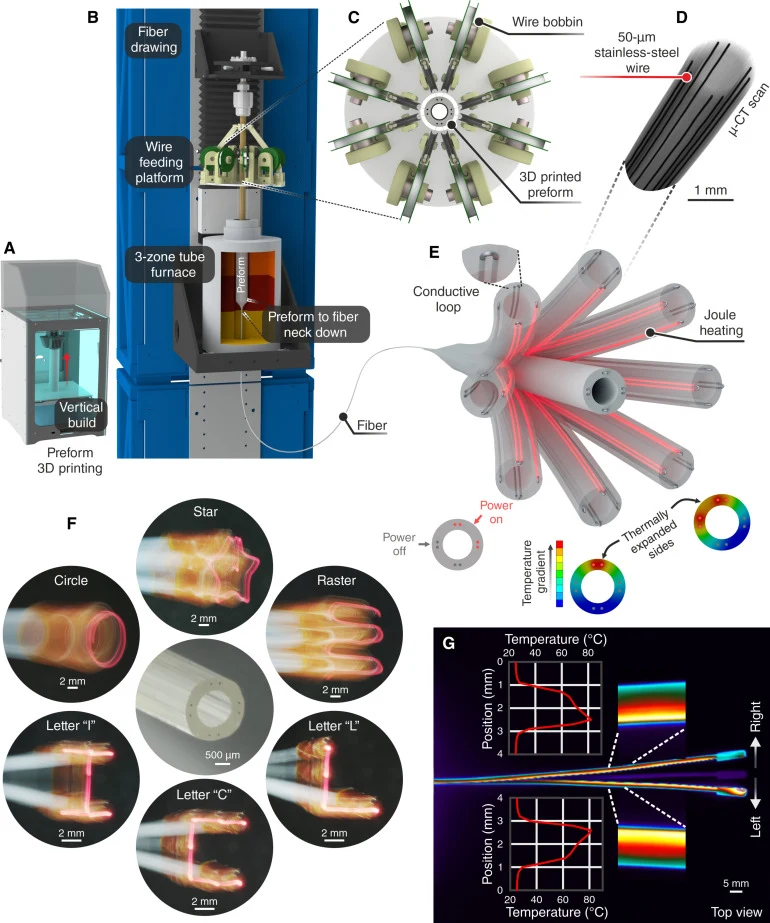
Le prototype décrit mesure 1,9 millimètre de diamètre pour 1,2 mètre de longueur. Les auteurs rapportent une précision de positionnement inférieure à 100 micromètres, soit un dixième de millimètre. Ces valeurs caractérisent leurs essais ; elles ne constituent pas une promesse de résultat clinique.
Le principe étudié consiste à concentrer l’actionnement thermique sur la partie distale, près de l’extrémité utile. La question scientifique est donc de produire un mouvement local précis sans demander à toute la longueur de se comporter de la même manière. Le robot reste un outil commandé, non un chirurgien autonome.
Une démonstration sur un modèle, pas sur une tumeur réelle
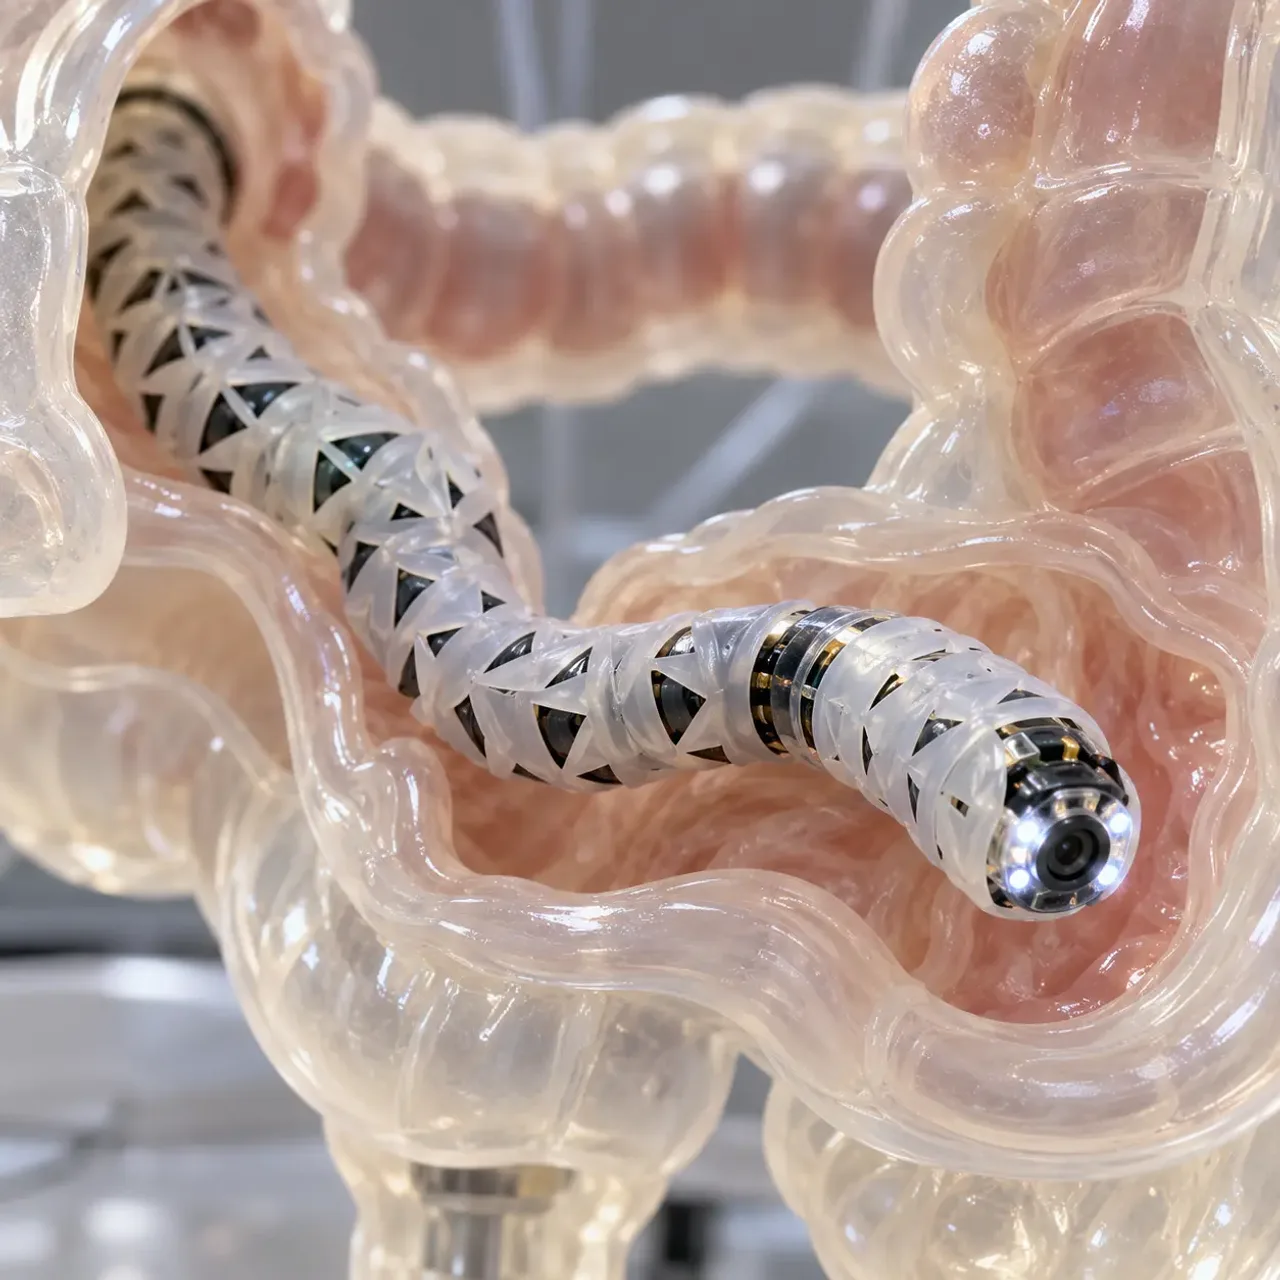
La publication décrit une intégration expérimentale avec un instrument da Vinci et un modèle simulant un environnement abdominal. Le parcours suivi autour d’une zone simulée sert à montrer une possibilité de guidage. L’expérience ne démontre ni une ablation de cancer chez l’humain ni une amélioration de la survie.
Les auteurs signalent encore des limites portant notamment sur les températures et l’isolation. L’intérêt journalistique du travail tient autant à ces questions ouvertes qu’à la finesse du geste. Une mesure de précision n’absorbe pas, à elle seule, toutes les exigences d’un usage médical.
Une nouvelle étude dans une histoire déjà engagée
Les fibres robotisées ne commencent pas avec ce dépôt. Un travail publié en 2024 dans Science Advances avait déjà exploré cette famille d’instruments et des essais précliniques. Il constitue un antécédent scientifique, pas une validation automatique du dispositif présenté en 2026.
Cette distinction compte pour les images autant que pour le texte. Montrer une ancienne expérience sans sa date pourrait donner l’impression que le nouveau prototype a déjà franchi les mêmes étapes. Les générations, les méthodes d’essai et les résultats doivent rester identifiables.
Ce que le lecteur doit attendre avant de parler de soin
Notre analyse : la bonne question n’est pas seulement « le mouvement est-il précis ? », mais « cette précision reste-t-elle utile et sûre dans les conditions d’un usage médical ? ». Les réponses demanderont des évaluations adaptées et une comparaison avec les solutions déjà utilisées. Aucune date d’accès aux soins ne peut être annoncée à partir du dépôt consulté.
Pour un patient, cette recherche est donc une information sur l’avenir possible de l’instrumentation, non une recommandation thérapeutique. Pour les équipes médicales, elle illustre une direction de développement qui doit encore être située dans l’ensemble du geste et de sa validation.
Conclusion
Le progrès présenté est celui d’un outil expérimental, pas d’un traitement disponible. En rapprochant souplesse et précision, les fiberbots alimentent une piste prometteuse de robotique médicale. Leur valeur future dépendra de preuves qui dépassent le laboratoire — et qu’il serait prématuré d’annoncer aujourd’hui.
Commentaires 0
Sois le premier à réagir à cet article.