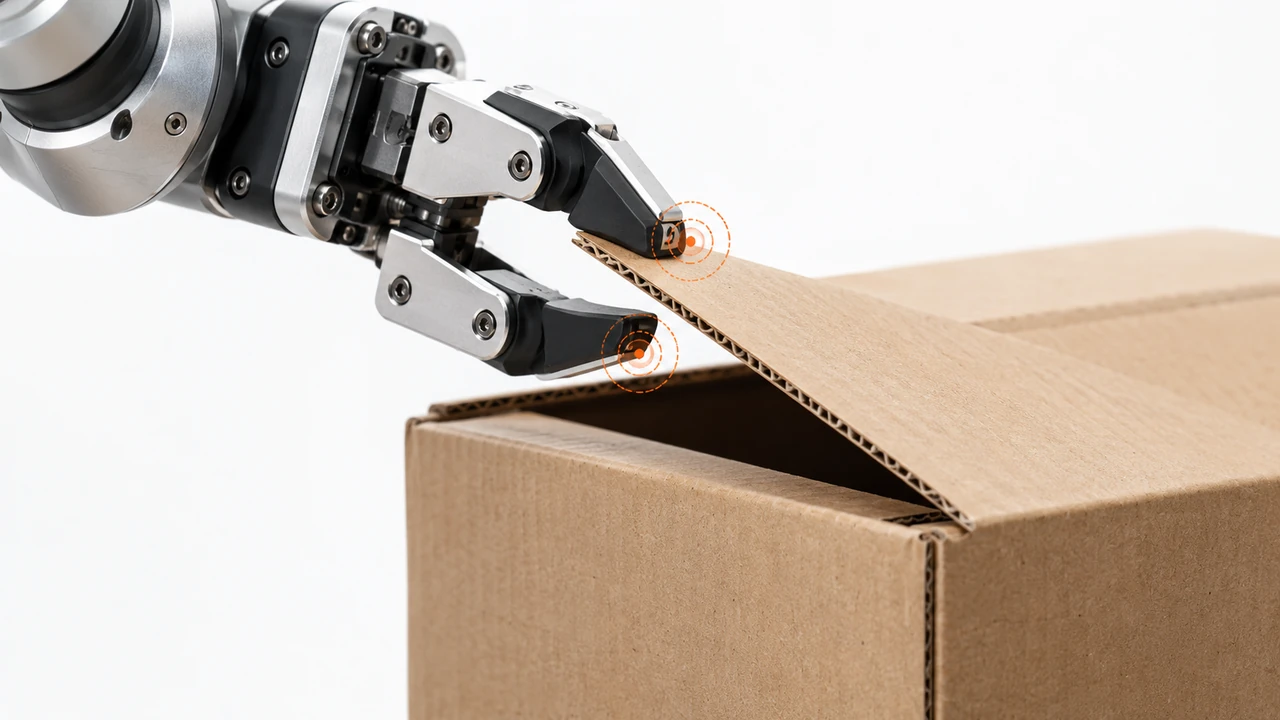
Ouvrir une boîte semble banal. Pour un robot, cette opération exige de repérer une fermeture, guider un outil et manipuler un matériau déformable. Le projet BoxBot utilise cette tâche pour explorer une automatisation plus adaptable.
Une démonstration annoncée à IROS
Dans une annonce du 22 septembre 2026, Viam présente BoxBot comme un projet de recherche destiné à être montré à IROS 2026, à Pittsburgh. Le système prend en charge l’ouverture de cartons fermés par du ruban adhésif.
Deux méthodes pour deux difficultés
Pour couper le ruban, le robot utilise un guidage fondé sur les images. Pour ouvrir les rabats, il mobilise un modèle « vision-langage-action », qui relie observations visuelles, consignes et mouvements.
Cette combinaison évite de confier indistinctement toute la tâche à un seul modèle. Elle permet d’employer une méthode explicite lorsqu’elle convient, puis l’apprentissage pour les manipulations plus difficiles à décrire.
Un apprentissage limité à une tâche définie
Viam indique avoir utilisé 125 démonstrations téléopérées, recueillies en environ cinq heures. Sa page technique met à disposition le modèle ajusté et les données correspondantes.
Ces chiffres concernent ce projet précis. Ils ne prouvent pas qu’un nombre comparable d’exemples suffirait pour manipuler tous les emballages ou automatiser un entrepôt.
Le carton réel réserve encore des surprises
Notre analyse : la difficulté industrielle apparaît dans la diversité. Un carton abîmé, une fermeture inhabituelle ou un contenu fragile change les contraintes de manipulation.
L’évaluation devra donc mesurer les réussites, mais aussi les dommages éventuels et la capacité du robot à interrompre une action incertaine. L’ouverture rapide d’une boîte n’a de valeur que si son contenu reste intact.
Conclusion
BoxBot propose une piste pragmatique : combiner plusieurs approches autour d’un geste bien délimité. Son intérêt tient autant à cette architecture qu’à la démonstration elle-même. La robustesse sur des emballages variés reste le prochain enjeu.
Commentaires 0
Sois le premier à réagir à cet article.