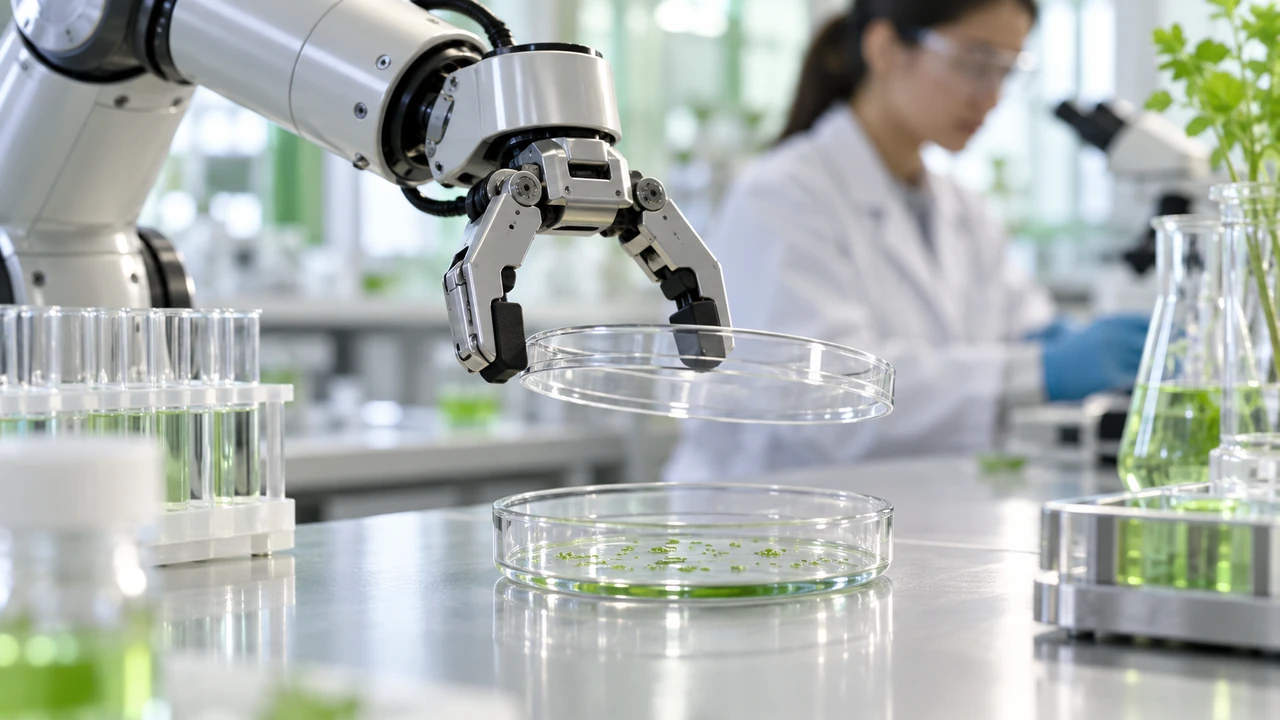
Trasladar un robot a otro laboratorio puede alterar su funcionamiento. WetRobo explora una solución: permitir que un agente de programación observe la instalación y adapte los programas de control al nuevo entorno.
Una investigación publicada en septiembre
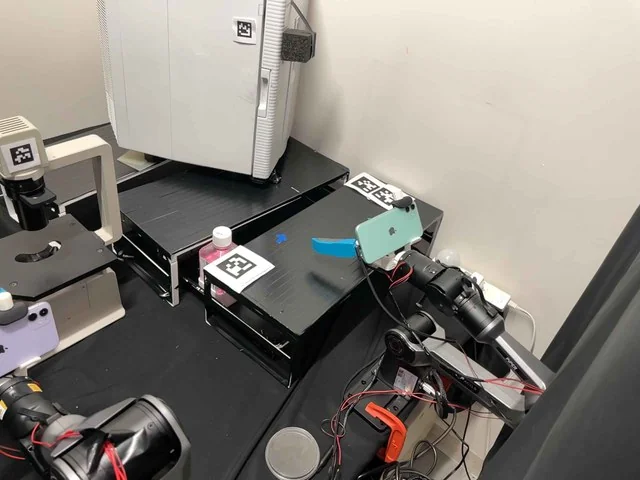
La prepublicación WetRobo: A Reproducible Robot Kit for Coding Agents in Biological Laboratories, presentada el 16 de septiembre de 2026, describe un conjunto de brazo robótico, equipos de laboratorio, programas y demostraciones.
Los autores estudian la posibilidad de solicitar tareas en lenguaje natural sin entrenar localmente una nueva red neuronal.
Tres acciones concretas y un alcance limitado
El equipo informa de éxitos al levantar la tapa de una placa de Petri, retirar un tapón y abrir la puerta de una incubadora. Utiliza un agente de programación OpenAI Codex.
Para retirar el tapón, los autores informan de éxito en dos laboratorios. El modelo de visión, lenguaje y acción utilizado como comparación, ajustado con demostraciones del primero, no logró esa transferencia en su experimento. El resultado es específico del protocolo estudiado.
Adaptar un programa en vez de reentrenar todo
El repositorio público aporta recursos para examinar el proyecto. La apertura facilita inspeccionar el método, pero no sustituye una reproducción independiente.
Nuestro análisis: la propuesta es interesante para instalaciones cuya disposición cambia. Sin embargo, desplaza parte del problema hacia la comprobación del programa generado y del movimiento que controla.
Acciones exitosas no equivalen a un laboratorio autónomo
Manipular un recipiente no demuestra capacidad para realizar un experimento biológico completo. El control de contaminación, la trazabilidad y la repetibilidad deberían formar parte de una evaluación más amplia.
También deberán medirse fallos, correcciones humanas y estabilidad tras numerosas repeticiones.
Conclusión
WetRobo ofrece un ejemplo de robótica adaptable mediante software. Sus primeras demostraciones abren una vía, pero su alcance sigue limitado: automatizar unas acciones todavía no valida una cadena experimental completa.
Comentarios 0
Sé la primera persona en comentar este artículo.