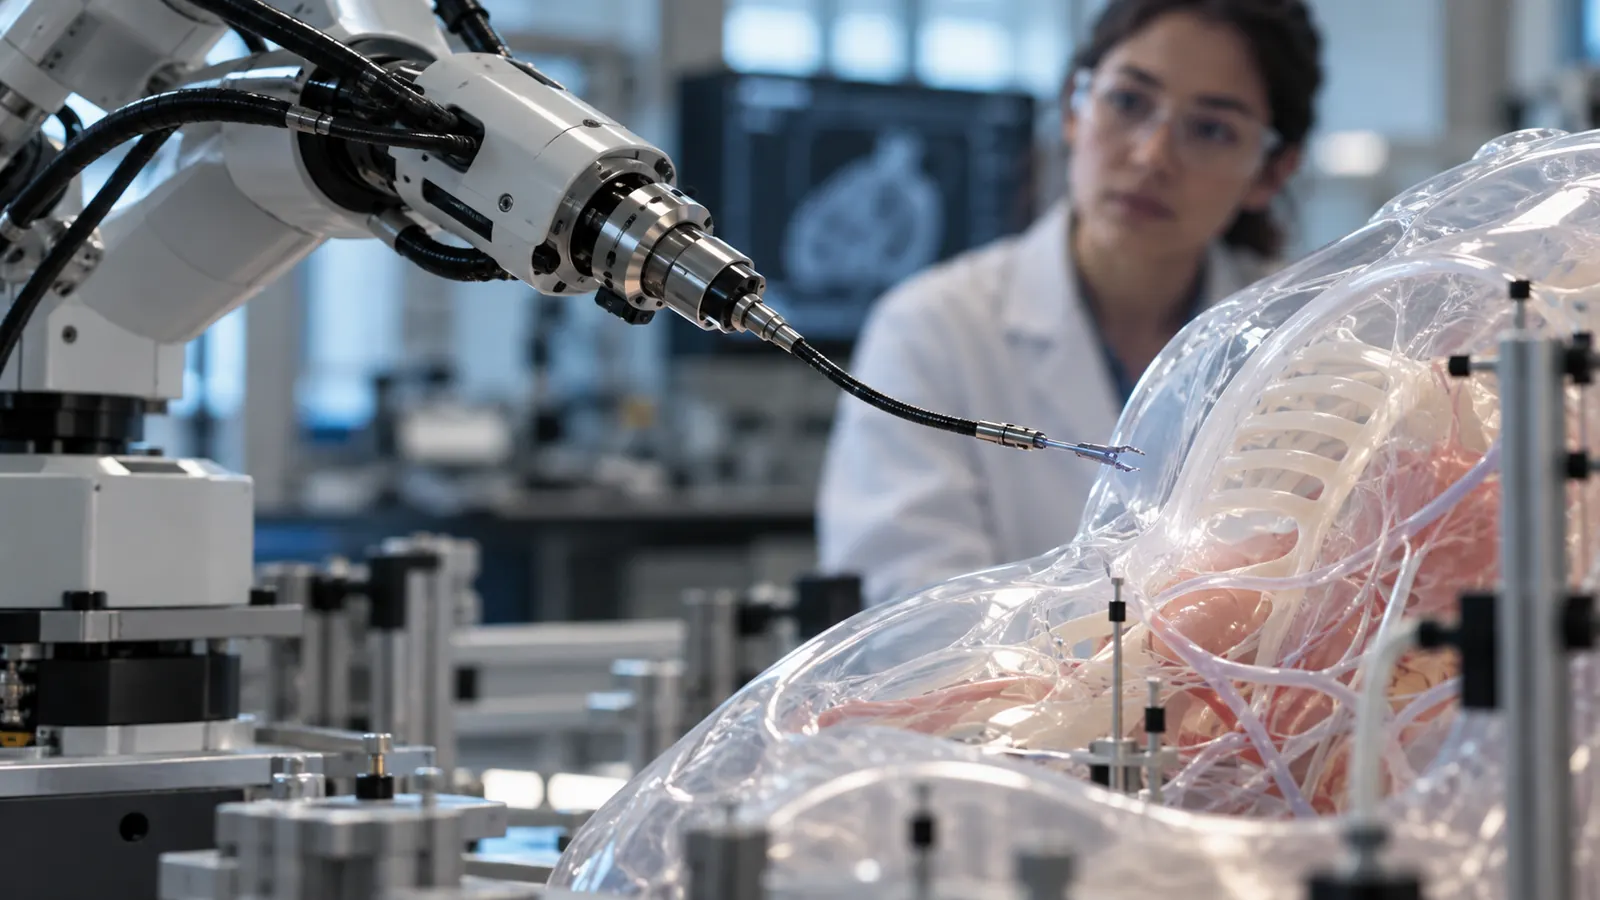
En cirugía no basta con reducir el tamaño de un instrumento: también hay que dirigir su extremo. Este es el problema que aborda un equipo encabezado en esta publicación por Jinshi Zhao y sus coautores. Su trabajo sobre los «fiberbots» explora una vía en la que una estructura flexible acompaña al instrumento hasta un espacio de difícil acceso.
Un movimiento concentrado en el lugar adecuado
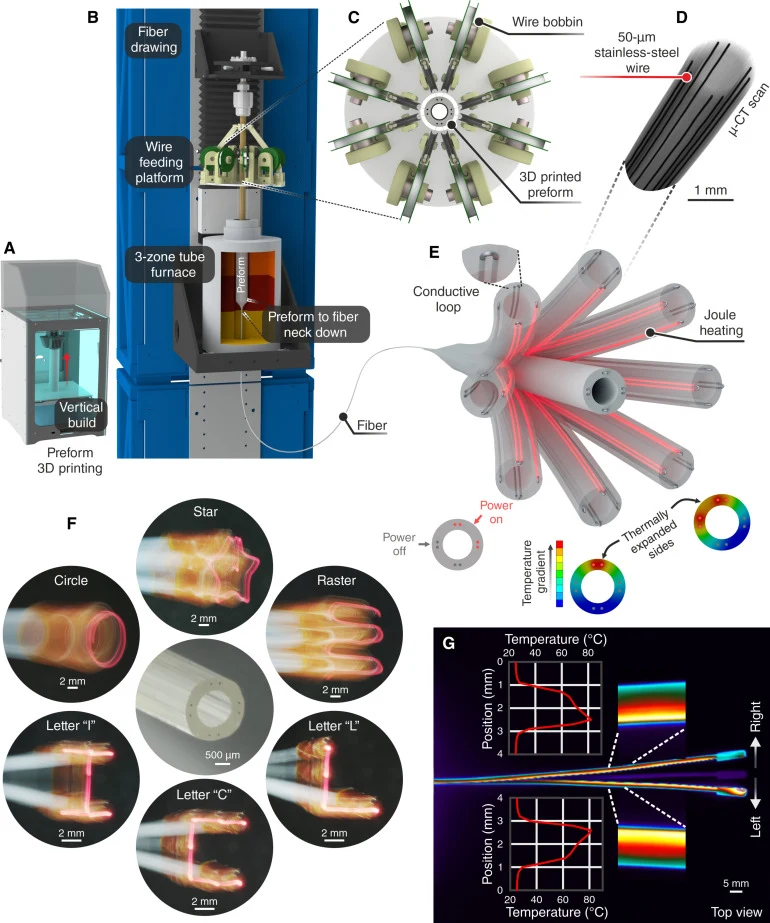
El prototipo descrito mide 1,9 milímetros de diámetro y 1,2 metros de longitud. Los autores comunican una precisión de posicionamiento inferior a 100 micrómetros, una décima de milímetro. Estos valores caracterizan sus ensayos; no prometen un resultado clínico.
El principio estudiado concentra el accionamiento térmico en la parte distal, cerca del extremo útil. La cuestión científica es producir un movimiento local preciso sin exigir que toda la longitud se comporte igual. El robot sigue siendo una herramienta controlada, no un cirujano autónomo.
Una demostración sobre un modelo, no sobre un tumor real
La publicación describe una integración experimental con un instrumento da Vinci y un modelo que simula un entorno abdominal. El recorrido alrededor de una zona simulada muestra una posibilidad de guiado. El experimento no demuestra extirpación de cáncer en humanos ni una mejora de supervivencia.
Los autores señalan límites relativos, entre otros asuntos, a temperaturas y aislamiento. El interés periodístico reside tanto en estas preguntas abiertas como en la delicadeza del gesto. Una medida de precisión no cubre por sí sola todas las exigencias del uso médico.
Un nuevo estudio dentro de una historia ya iniciada
Las fibras robotizadas no empiezan con este depósito. Un trabajo publicado en 2024 en Science Advances ya había explorado esta familia de instrumentos y ensayos preclínicos. Es un antecedente científico, no una validación automática del dispositivo presentado en 2026.
Esta distinción importa para las imágenes y para el texto. Mostrar una experiencia anterior sin su fecha podría sugerir que el nuevo prototipo ya superó las mismas etapas. Las generaciones, los métodos de ensayo y los resultados deben seguir identificables.
Qué debe esperar el lector antes de hablar de atención médica
Nuestro análisis: la pregunta adecuada no es solo si el movimiento es preciso, sino si esa precisión sigue siendo útil y segura en condiciones de uso médico. Las respuestas exigirán evaluaciones apropiadas y comparación con las soluciones existentes. El depósito consultado no permite anunciar ninguna fecha de acceso asistencial.
Para un paciente, esta investigación informa de un posible futuro del instrumental, no ofrece una recomendación terapéutica. Para los equipos médicos, ilustra una dirección de desarrollo que aún debe situarse en el conjunto del procedimiento y su validación.
Conclusión
El progreso presentado corresponde a una herramienta experimental, no a un tratamiento disponible. Al acercar flexibilidad y precisión, los fiberbots contribuyen a una vía prometedora de robótica médica. Su valor futuro dependerá de pruebas más allá del laboratorio que sería prematuro anunciar hoy.
Comentarios 0
Sé la primera persona en comentar este artículo.