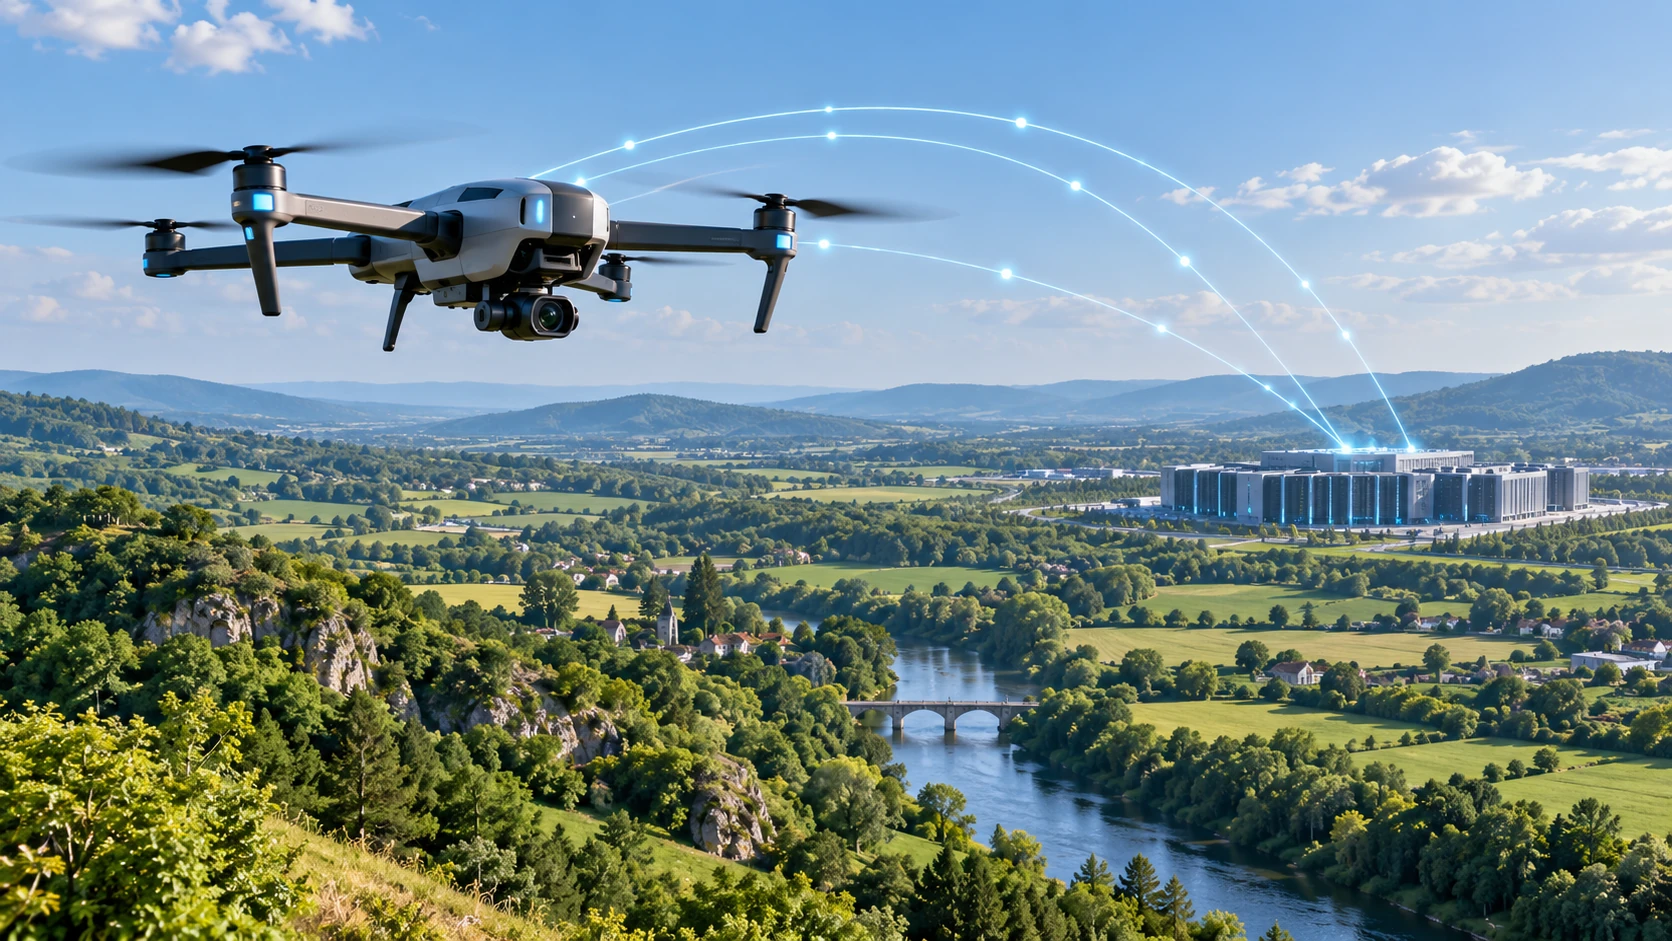
Un drone qui interprète une image ne peut pas toujours attendre la réponse d’un serveur distant. Mais embarquer davantage de calcul alourdit aussi ses contraintes. Une recherche récente examine cet équilibre pour des usages civils.
Trois architectures comparées
La prépublication Cloud, Edge, or Split?, déposée le 21 septembre 2026, étudie le calcul entièrement embarqué, distant ou partagé. Zoha Azimi, Reza Farahani, Schahram Dustdar et Christian Timmerer utilisent SmolVLM-256M comme modèle vision-langage représentatif.
La connexion fait partie du système
Le laboratoire ATHENA présente aussi ces travaux en septembre. Les chercheurs mesurent délai de traitement, ressources informatiques, échanges de données et énergie, avec différentes images et conditions réseau. Leur conclusion : aucune des trois stratégies n’est universellement optimale.
Un résultat à ne pas généraliser
Il s’agit d’un profilage d’un modèle léger, pas d’une certification de vol ni d’une démonstration d’autonomie générale. Le comportement d’un autre modèle, d’un autre appareil ou d’une autre liaison peut différer. La qualité de l’interprétation et la rapidité du calcul restent deux critères distincts.
Les enjeux pour l’inspection civile
Notre analyse : une inspection de toiture ou de réseau doit aussi intégrer les interruptions de connexion, la confidentialité des images et la supervision humaine. Le calcul local peut limiter les transmissions ; le calcul distant apporte des ressources, mais crée une dépendance supplémentaire.
Conclusion : choisir selon la mission
Le sujet dépasse la puissance du processeur. L’architecture doit correspondre aux conditions réellement rencontrées. Cette étude rappelle qu’une IA embarquée crédible se juge sur l’ensemble du service, et non sur une démonstration isolée dans un réseau idéal.
Commentaires 0
Sois le premier à réagir à cet article.