Chercher d’abord, soutenir ensuite
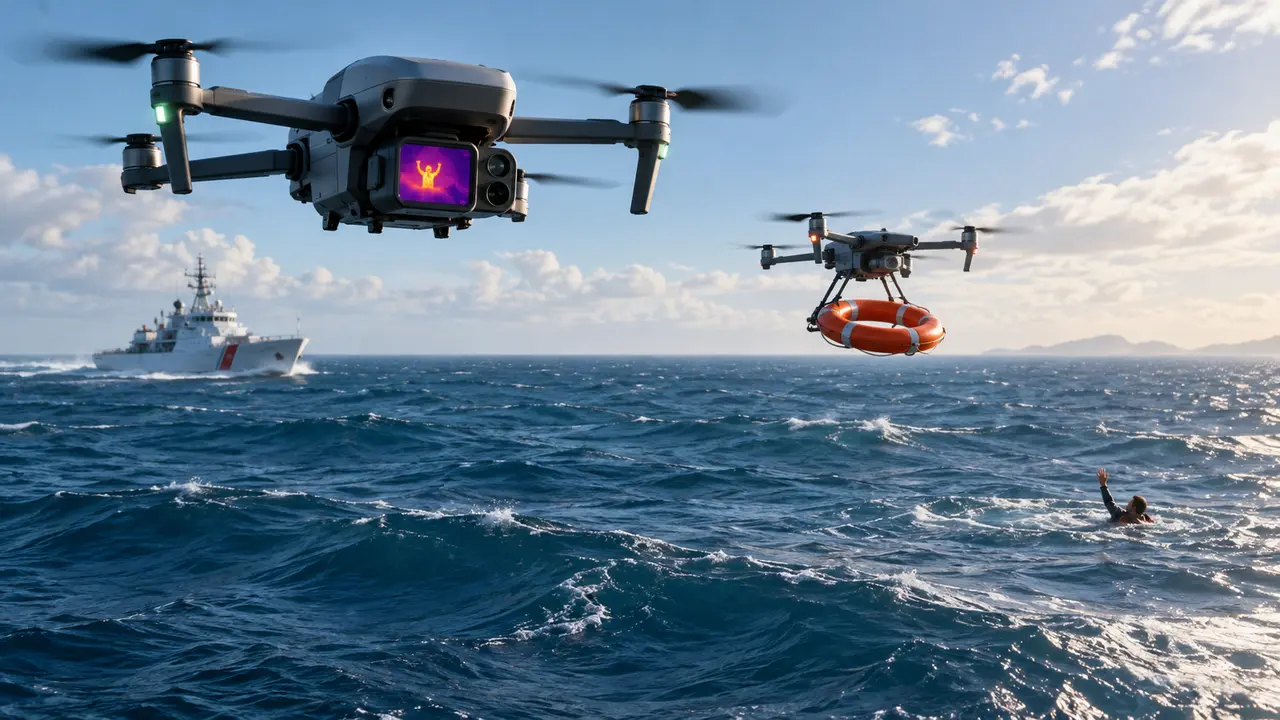
Le quadricoptère annoncé dispose d’une caméra 2K et d’un capteur thermique. Un modèle de détection signale une silhouette possible dans l’eau. Le second appareil, un hexacoptère, reçoit la position et transporte jusqu’à 2,5 kilogrammes, assez pour une bouée. Les développeurs déclarent un rayon d’action de dix kilomètres, 45 minutes de vol pour l’appareil de recherche et 25 minutes pour le porteur.
Ces chiffres proviennent de l’équipe et n’ont pas encore été validés dans un essai opérationnel publié. Vent, pluie, embruns, vagues, soleil rasant et perte de contraste peuvent diminuer fortement les performances.
Pourquoi garder un opérateur
Une détection automatique peut confondre une personne, un objet flottant ou un reflet. Inversement, elle peut manquer une victime partiellement immergée. L’autorisation humaine du largage évite de libérer la bouée au mauvais endroit et permet de tenir compte du courant et de la trajectoire du drone.
Le système ne remonte pas la personne à bord. Il cherche à combler l’intervalle entre le signalement et l’arrivée d’un moyen de récupération. Pour devenir opérationnel, il devra être testé sur différents états de mer, de jour comme de nuit, avec des procédures de panne et de coordination radio.
Un outil complémentaire
Les drones pourraient partir plus vite qu’une vedette et couvrir une zone depuis un point haut. Leur autonomie limitée et leur sensibilité météo imposent toutefois une flotte disponible, des batteries chargées et des opérateurs formés. La technologie complète la chaîne de secours ; elle ne la raccourcit pas à un simple largage automatisé.
Conclusion
L’innovation la plus intéressante n’est pas l’IA seule, mais l’organisation en deux appareils spécialisés et la validation humaine. Si les essais en mer confirment les performances, le système pourrait gagner des minutes sans déléguer entièrement une décision de sauvetage.
Commentaires 0
Sois le premier à réagir à cet article.