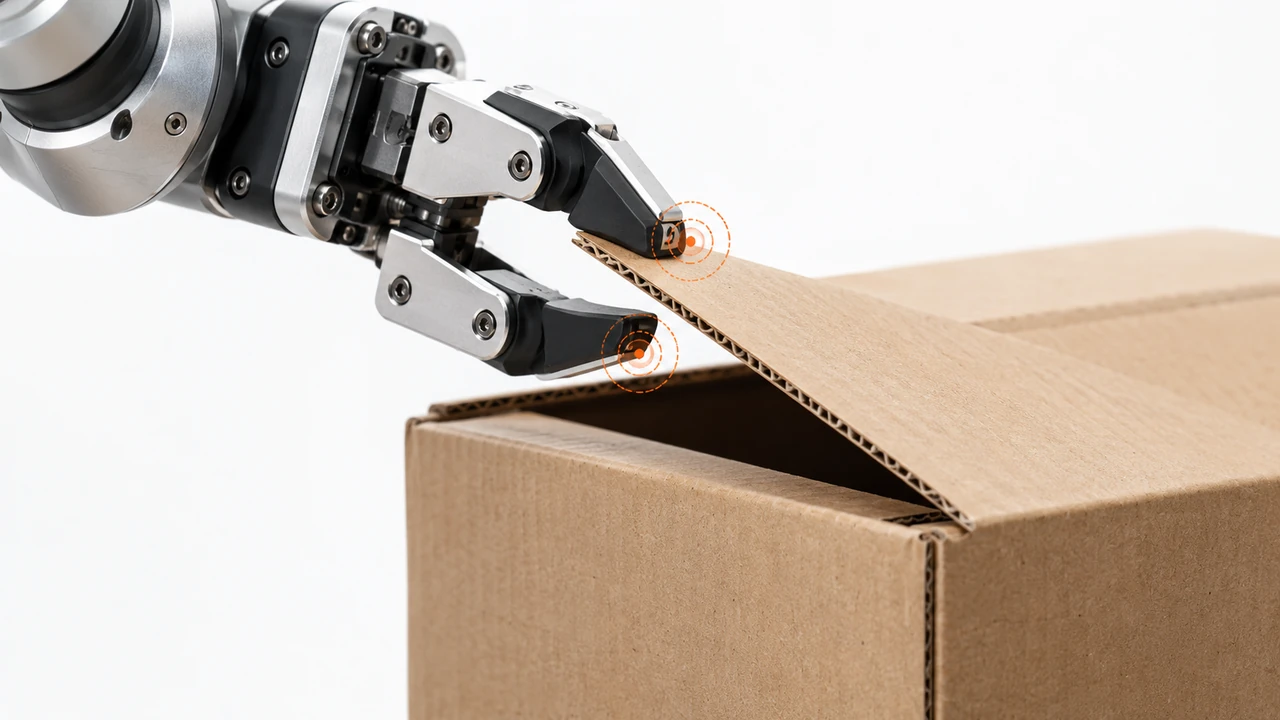
Abrir una caja parece trivial. Para un robot exige localizar el cierre, guiar una herramienta y manipular un material deformable. BoxBot utiliza esta tarea para explorar una automatización más adaptable.
Una demostración anunciada en IROS
En un anuncio del 22 de septiembre de 2026, Viam presentó BoxBot como un proyecto de investigación destinado a mostrarse en IROS 2026, en Pittsburgh. El sistema abre cajas cerradas con cinta adhesiva.
Dos métodos para dos dificultades
Para cortar la cinta, el robot utiliza guiado basado en imágenes. Para abrir las solapas, emplea un modelo de visión, lenguaje y acción que relaciona observaciones visuales, instrucciones y movimientos.
La combinación evita confiar indiscriminadamente toda la tarea a un solo modelo. Utiliza un método explícito cuando resulta adecuado y aprendizaje para las manipulaciones más difíciles de describir.
Aprendizaje limitado a una tarea definida
Viam afirma haber utilizado 125 demostraciones teleoperadas, recogidas en unas cinco horas. Su página técnica ofrece el modelo ajustado y los datos correspondientes.
Las cifras se refieren a este proyecto concreto. No prueban que una cantidad similar de ejemplos baste para todos los embalajes o para automatizar un almacén entero.
Las cajas reales todavía reservan sorpresas
Nuestro análisis: la dificultad industrial está en la diversidad. Una caja dañada, un cierre inusual o un contenido frágil cambian las restricciones de manipulación.
La evaluación deberá medir éxitos, daños y capacidad de interrumpir una acción incierta. Abrir una caja rápidamente solo aporta valor si el contenido permanece intacto.
Conclusión
BoxBot propone una vía práctica: combinar distintas estrategias alrededor de un gesto bien delimitado. Su interés reside tanto en esa arquitectura como en la demostración. La robustez ante embalajes variados sigue siendo el próximo reto.
Comentarios 0
Sé la primera persona en comentar este artículo.