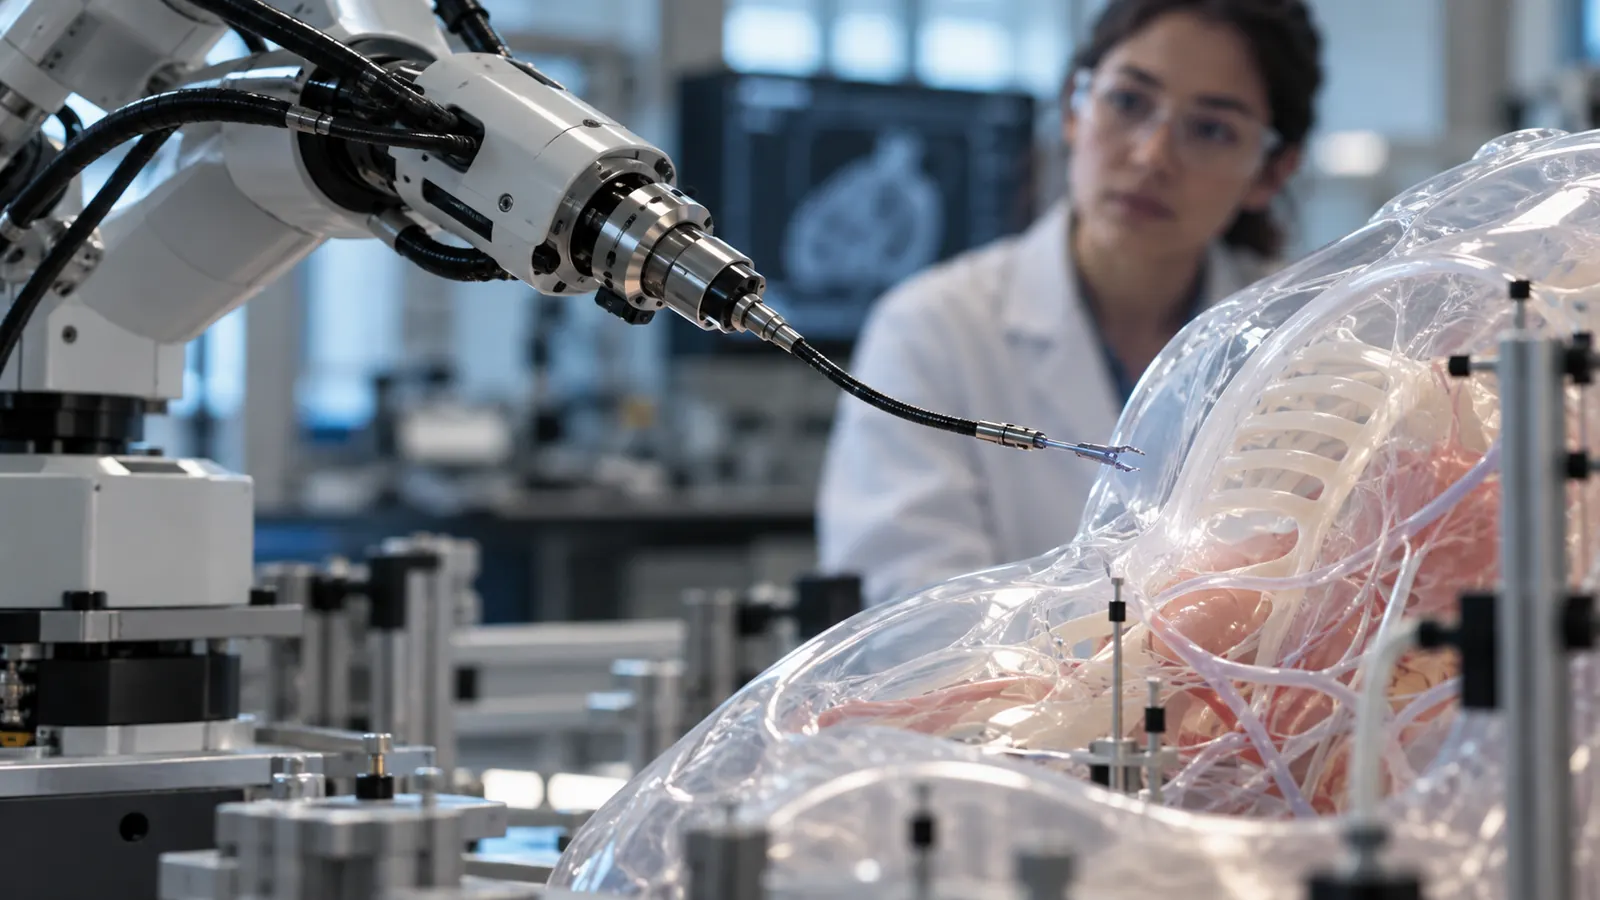
In der Chirurgie genügt es nicht, ein Instrument zu verkleinern: Seine Spitze muss auch steuerbar sein. Dieses Problem behandelt ein in dieser Veröffentlichung von Jinshi Zhao und Mitautoren geführtes Team. Seine Arbeit zu „Fiberbots“ untersucht einen Ansatz, bei dem eine flexible Struktur das Instrument in schwer zugängliche Räume begleitet.
Bewegung am richtigen Ort bündeln
Der beschriebene Prototyp hat 1,9 Millimeter Durchmesser und ist 1,2 Meter lang. Die Autoren berichten eine Positioniergenauigkeit unter 100 Mikrometern, also einem Zehntelmillimeter. Diese Werte kennzeichnen ihre Versuche; sie versprechen kein klinisches Ergebnis.
Das untersuchte Prinzip konzentriert thermische Betätigung auf den distalen Bereich nahe der Arbeitsspitze. Wissenschaftlich geht es um präzise lokale Bewegung, ohne dass sich die gesamte Länge gleich verhalten muss. Der Roboter bleibt ein gesteuertes Werkzeug, kein autonomer Chirurg.
Eine Vorführung am Modell, nicht an einem echten Tumor
Die Veröffentlichung beschreibt eine experimentelle Verbindung mit einem da-Vinci-Instrument und einem Modell einer Bauchraumumgebung. Die Bahn um einen simulierten Bereich zeigt eine Führungsmöglichkeit. Das Experiment belegt weder Krebsentfernung beim Menschen noch verbessertes Überleben.
Die Autoren nennen weiterhin Grenzen, unter anderem bei Temperaturen und Isolierung. Journalistisch interessieren diese offenen Fragen ebenso wie die Feinheit der Bewegung. Eine Präzisionsmessung deckt allein nicht alle Anforderungen medizinischer Nutzung ab.
Eine neue Studie innerhalb einer bestehenden Forschungsgeschichte
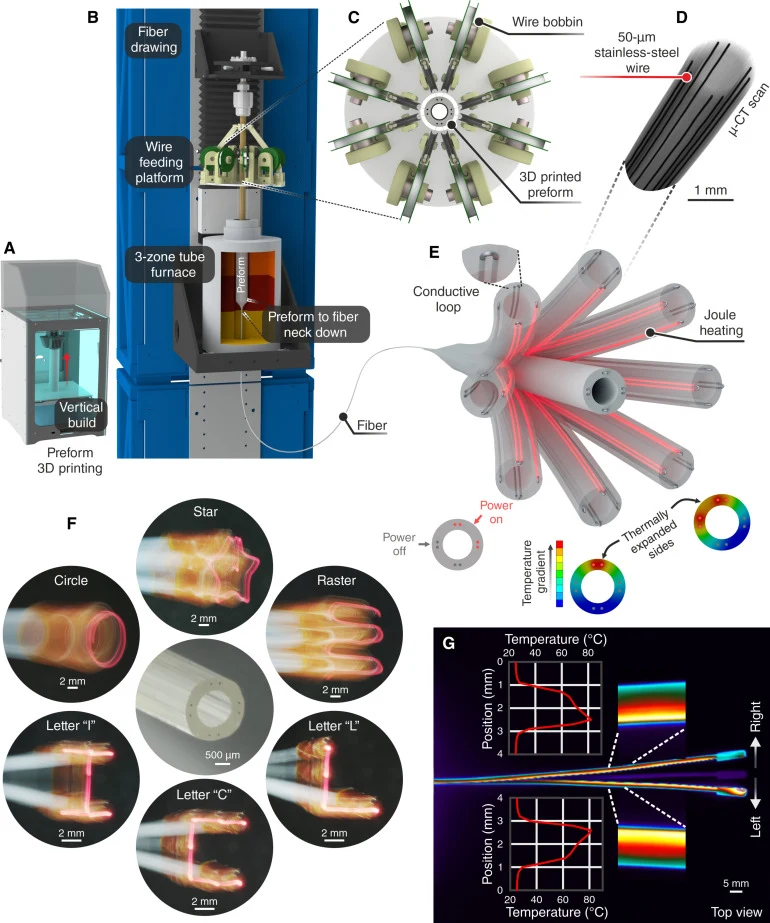
Robotische Fasern beginnen nicht mit diesem Preprint. Eine 2024 in Science Advances veröffentlichte Arbeit untersuchte bereits diese Instrumentenfamilie und präklinische Tests. Sie ist wissenschaftlicher Hintergrund, keine automatische Bestätigung des 2026 vorgestellten Geräts.
Diese Unterscheidung gilt für Bilder und Text. Ein älteres Experiment ohne Datum könnte suggerieren, der neue Prototyp habe dieselben Etappen bereits erreicht. Generationen, Testmethoden und Ergebnisse müssen erkennbar bleiben.
Welche Belege vor einem medizinischen Einsatz fehlen
Unsere Analyse: Entscheidend ist nicht allein, ob Bewegung präzise ist, sondern ob die Präzision unter medizinischen Bedingungen nützlich und sicher bleibt. Antworten erfordern geeignete Bewertungen und Vergleiche mit vorhandenen Lösungen. Aus dem konsultierten Preprint lässt sich kein Termin für die Versorgung ableiten.
Für Patienten informiert diese Forschung über eine mögliche Zukunft von Instrumenten und ist keine Therapieempfehlung. Medizinischen Teams zeigt sie eine Entwicklungsrichtung, die noch in den gesamten Eingriff und seine Validierung eingeordnet werden muss.
Fazit
Der vorgestellte Fortschritt betrifft ein experimentelles Werkzeug, keine verfügbare Behandlung. Indem Fiberbots Flexibilität und Präzision verbinden, verfolgen sie einen vielversprechenden Weg der Medizinrobotik. Ihr künftiger Wert hängt von Belegen jenseits des Labors ab, die heute voreilig angekündigt wären.
Kommentare 0
Schreibe den ersten Kommentar zu diesem Artikel.