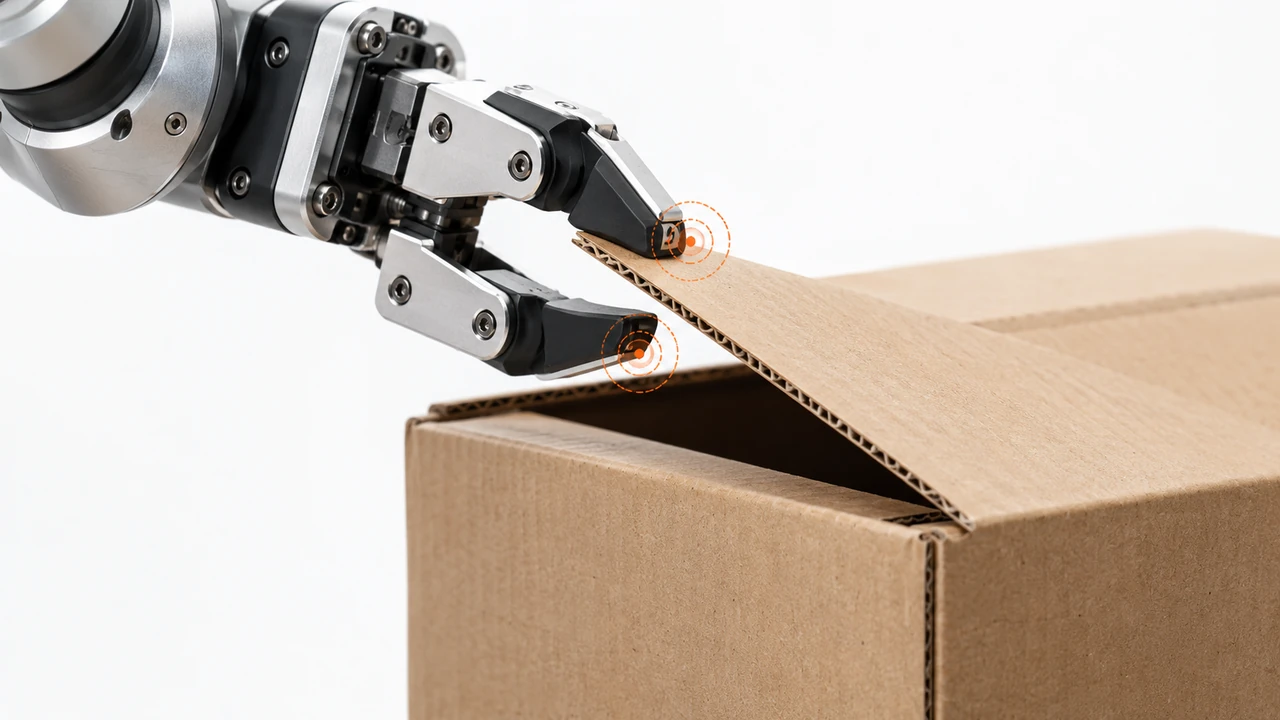
Aprire una scatola sembra banale. Per un robot richiede di individuare una chiusura, guidare un utensile e manipolare materiale deformabile. BoxBot usa questa attività per esplorare un’automazione più adattabile.
Una dimostrazione annunciata a IROS
In un annuncio del 22 settembre 2026, Viam ha presentato BoxBot come progetto di ricerca destinato a essere mostrato a IROS 2026, a Pittsburgh. Il sistema apre cartoni chiusi con nastro adesivo.
Due metodi per due difficoltà
Per tagliare il nastro, il robot usa una guida basata sulle immagini. Per aprire le alette impiega un modello visione-linguaggio-azione, che collega osservazioni visive, istruzioni e movimenti.
La combinazione evita di affidare indistintamente l’intera attività a un unico modello. Utilizza un metodo esplicito quando adatto e l’apprendimento per manipolazioni più difficili da descrivere.
Apprendimento limitato a un compito definito
Viam riferisce di aver utilizzato 125 dimostrazioni teleoperate, raccolte in circa cinque ore. La pagina tecnica rende disponibili il modello adattato e i dati corrispondenti.
Le cifre riguardano questo progetto specifico. Non provano che un numero simile di esempi basti per tutti gli imballaggi o per automatizzare un intero magazzino.
I cartoni reali riservano ancora sorprese
La nostra analisi: la difficoltà industriale sta nella varietà. Un cartone danneggiato, una chiusura insolita o un contenuto fragile modificano i vincoli di manipolazione.
La valutazione dovrà misurare successi, eventuali danni e capacità di interrompere un’azione incerta. Aprire rapidamente una scatola ha valore soltanto se il contenuto resta intatto.
Conclusione
BoxBot propone una strada pratica: combinare approcci diversi attorno a un gesto ben delimitato. Il suo interesse risiede tanto nell’architettura quanto nella dimostrazione. La robustezza su imballaggi differenti resta la prossima sfida.
Commenti 0
Commenta per primo questo articolo.